全国服务热线:
400-966-0081
 【 微信扫码咨询 】
在航空仿真、车载测试、航海模拟等高精度试验场景中,六自由度动感平台的运动控制效果,很大程度取决于控制系统的数据通信能力。传统总线存在传输延迟高、同步精度差、数据丢包等问题,容易造成各支链动作不同步,平台姿态偏移、抖动,难以满足高动态仿真试验需求,EtherCAT 实时总线通信技术,成为解决该痛点的核心方案。
EtherCAT 是一种工业高速实时以太网总线,应用在六自由度动感平台上,改变了传统数据收发模式。六自由度动感平台采用数据帧通透传输机制,主站下发的控制指令可以快速遍历所有从站伺服驱动器,在传输过程中同步完成数据读取与写入,不需要每个节点单独缓存、解析数据包,极大压缩通信时延。整套系统能够实现多轴微秒级同步,保证六个伺服支链接收位置、速度、力控指令的时间高度一致,从根源降低不同步带来的平台晃动。
这套通信架构由工控主站、EtherCAT 总线、伺服从站、传感器采集节点共同组成。
六自由度动感平台上位机将姿态解算后的运动指令发送给主站,主站打包通过总线下发;各个伺服驱动器实时反馈支链的位置、电流、温度信息,力传感器、姿态传感器采集的监测数据也同步回传至主控系统。数据双向闭环流转,控制单元可以实时根据反馈修正输出指令,形成高速闭环控制。同时总线支持热插拔、多设备扩展,可方便外接视景系统、数据记录仪、安全检测模块,实现整套试验系统一体化联动。
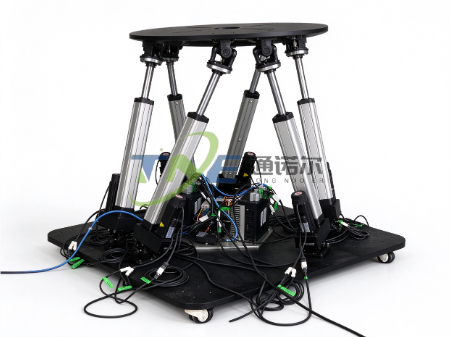
对比普通现场总线,搭载 EtherCAT 总线的六自由度动感平台优势突出。同步精度可达亚微秒级别,周期抖动极低,即使六自由度动感平台做高速大角度复合运动,轨迹复现精度依然稳定。总线带宽充足,可承载海量实时数据,支持复杂轨迹、高频迭代的仿真工况;抗干扰能力强,适配实验室、工业厂房等电磁环境复杂的现场,降低通信故障概率。并且协议标准化程度高,兼容性好,方便后期系统升级改造,减少定制开发成本。
目前该通信技术已广泛配套飞行模拟器、船舶摇摆试验台、零部件振动测试平台。稳定高速的通信底座,让六自由度动感平台的动态响应能力充分释放,提升仿真真实度与试验数据可靠性,助力高端装备试验验证工作高效开展,是现代化六自由度运动平台控制系统不可或缺的核心技术。
 网站二维码
 微信二维码
网站地图 苏州通诺尔智能科技有限公司 版权所有 2008-2021 苏ICP备2021049911号