全国服务热线:
400-966-0081
 【 微信扫码咨询 】
在多场景仿真测试工作中,六自由度摇摆平台经常需要在低速精细姿态调节与高速动态模拟之间来回切换,如飞行器起降模拟、船舶骤变海况复现等工况。
传统控制算法在速度切换节点容易出现加速度突变,六自由度摇摆平台产生冲击抖动,不仅降低仿真的真实感,还会对虎克铰、丝杆、伺服电机等传动零部件造成交变载荷,长期反复冲击会加速部件老化,也会造成被测样品的试验数据出现失真,影响测试结果可靠性。
六自由度摇摆平台高低速平滑切换控制技术,针对速度转换区间做控制算法优化,引入柔性加减速规划器,对速度切换节点的加速度、加加速度进行约束限制。
六自由度摇摆平台系统会根据预设运动轨迹,提前预判速度切换时机,自动生成连续平滑的速度过渡曲线,避免速度跳变。同时结合支链动态前馈补偿,在速度变化瞬间,提前修正各伺服支链输出,抵消惯性带来的冲击,保证平台姿态平稳过渡。
六自由度摇摆平台系统可针对不同试验负载自定义过渡区间参数,轻载高速仿真与重载低速测试均可匹配对应的平滑策略。在低速姿态微调阶段,保持极高位置分辨率,精准完成微小姿态调整;切换至高速动态工况时,保证多支链同步性,维持姿态控制精度。
整套控制逻辑实时监测六自由度摇摆平台加速度波动,一旦超出阈值自动微调过渡曲线,抑制抖动与冲击。
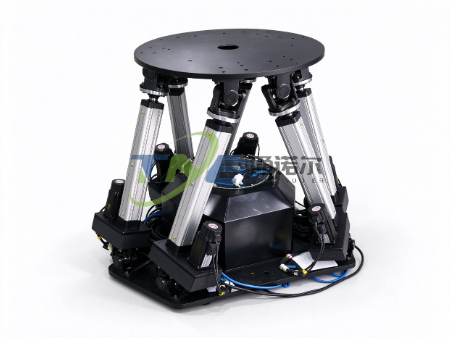
该技术无需改动六自由度摇摆平台机械结构,作为控制软件功能集成在原有控制系统中,部署简单。广泛适配飞行模拟器、船舶海况仿真台、车辆道路模拟试验台,既能满足低速静态标定试验,也可复现突发剧烈动态工况,兼顾精度与平稳性。
从工程应用层面,高低速平滑切换技术减少运动冲击对机械结构的损耗,延长设备使用寿命,降低后期维护成本。平稳的姿态变化还原更加贴近真实环境的动力学特征,提升仿真场景的逼真度,保障试验采集数据稳定可靠。
六自由度摇摆平台在不同速度模式下灵活切换,减少工况调试时间,提升试验台复用能力。帮助科研人员高效完成多工况连续仿真试验,减少试验重复次数,缩短装备研发验证周期,为高端装备环境模拟测试提供稳定可靠的控制方案。
 网站二维码
 微信二维码
网站地图 苏州通诺尔智能科技有限公司 版权所有 2008-2021 苏ICP备2021049911号