全国服务热线:
400-966-0081
 【 微信扫码咨询 】
六自由度动感平台依靠电动缸、虎克铰等传动构件协同运动,构件装配、长期磨损会不可避免产生机械间隙。传统控制算法未针对间隙做专项处理,在运动换向、小幅姿态摆动工况下,间隙会造成支链动作滞后,六自由度动感平台姿态出现回差,轨迹跟随精度下降。
六自由度动感平台反复换向产生的间隙冲击,会放大振动噪声,影响仿真逼真度,还会加剧铰点、丝杆磨损,缩短设备服役年限,导致长时间试验的数据一致性变差。
六自由度动感平台支链间隙补偿控制技术,基于平台运动学模型,结合位置反馈信号识别各支链间隙大小,建立间隙预测模型。
六自由度动感平台在运动换向瞬间,控制器提前输出补偿量,抵消机械间隙带来的空程误差。系统实时采集伺服电机位置与六自由度动感平台末端姿态反馈,动态估算间隙变化量,支持自适应补偿,应对设备长期运行后间隙缓慢增大的情况。同时搭配低通滤波算法,避免补偿信号过量引发系统振荡。
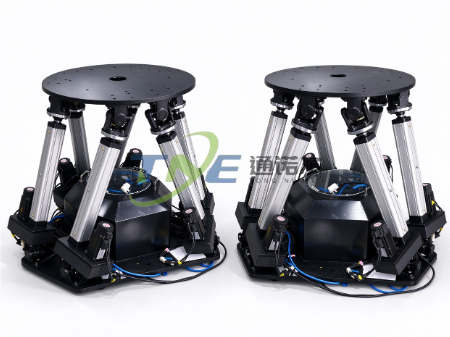
该补偿技术针对六根支链独立运算,每一根电动缸都拥有独立补偿参数,适配不同部件磨损差异。在小幅高频摆动、正反往复运动这类极易暴露间隙缺陷的工况下,有效消除换向回差,提升末端姿态定位精度,让六自由度动感平台运动轨迹与目标指令高度贴合。补偿策略参数可通过标定试验快速设定,支持根据负载大小微调,兼顾轻载仿真与重载力学测试场景。
这套技术以软件算法实现补偿,无需拆解设备更换机械零件,大幅降低硬件改造与维护成本。可集成在现有伺服控制系统内,适用于飞行模拟、船舶海况仿真、车载道路复现、零部件动力学环境试验等场景。
在工程实践中,支链间隙补偿控制能够有效降低机械间隙对试验结果的干扰,提升多次重复试验的数据一致性,让仿真结果更加贴近真实工况。
减少六自由度动感平台换向瞬间的冲击振动,降低传动部件疲劳损耗,延长设备检修周期。减少因间隙误差带来的试验返工,提升试验台的使用效率。通过持续稳定的高精度姿态复现,助力科研人员获取高质量试验数据,加快航空、船舶、汽车等高端装备的动力学验证进程,降低产品研发阶段样机测试成本。
 网站二维码
 微信二维码
网站地图 苏州通诺尔智能科技有限公司 版权所有 2008-2021 苏ICP备2021049911号