全国服务热线:
400-966-0081
 【 微信扫码咨询 】
在飞行器仿真、船舶海况模拟、车载动力学试验等高端测试场景中,六自由度平台依靠多支链协同运动复现真实空间姿态,姿态解算算法作为整套控制系统的核心,直接决定仿真动作的响应速度、轨迹精度与场景还原真实度。
传统姿态解算方案迭代计算量大,在高频连续姿态切换、多自由度耦合运动工况下,容易产生计算延迟,造成上位机指令与平台实际动作出现相位差,出现动作卡顿、轨迹失真等问题,难以满足高精度实时仿真试验要求。
六自由度平台姿态实时解算优化技术,对平台运动学正逆解算法进行重构精简,剔除重复迭代与冗余运算步骤,优化矩阵运算逻辑,降低算法本身算力消耗。采用分层算力分配架构,常规基础姿态解算任务下放至伺服本地单元独立运算,复杂多维度姿态组合提前完成预计算并缓存参数,有效压缩单次姿态解算耗时。
六自由度平台系统内置实时校验模块,持续比对理论目标姿态与平台传感器反馈的实际位姿数据,动态修正计算偏差,抑制长时间运行带来的解算漂移。
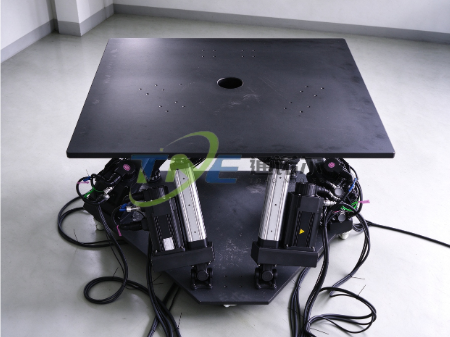
该优化技术有效削减算法延时,实现上位机运动指令下发与平台姿态动作高度同步,消除动作滞后、相位偏移等缺陷。即便面对高频、连续、多自由度耦合的姿态变化工况,六自由度平台依旧可以维持稳定的解算精度,不会因长时间不间断试验出现性能衰减。
六自由度平台广泛适配航空飞行模拟、船舶海浪模拟、车辆颠簸复现、航天部件环境试验等多种场景,支撑各类产品动力学性能验证。
从工程落地角度来看,六自由度平台这套解算优化方案无需更换大功率工控主机,可在原有控制框架内完成软件部署升级,大幅降低项目硬件改造成本。优化后的系统实时性更强,姿态复现误差更小,能够为科研人员输出更贴合真实工况的试验数据,减少仿真试验误差,提升试验结果可信度。依托稳定可靠的实时解算能力,助力各类高端装备在研发阶段完成充分的动力学仿真验证,缩短产品研发周期,降低实体样机测试带来的高额试验成本。
 网站二维码
 微信二维码
网站地图 苏州通诺尔智能科技有限公司 版权所有 2008-2021 苏ICP备2021049911号