全国服务热线:
400-966-0081
 【 微信扫码咨询 】
在航空航天零部件测试、船舶动力仿真、车载载荷模拟等试验场景中,六自由度运动平台不仅需要精准复现位移与姿态,还要对各电动缸支链的受力状态进行实时管控。
传统位置闭环控制模式只关注平台的位置姿态,忽略支链之间的受力不均衡问题,在大负载、动态冲击工况下,容易出现单根支链过载、受力偏载现象,长期运行会加剧铰点、丝杆等传动部件磨损,缩短设备使用寿命,严重时还会影响试验数据的准确性。
六自由度运动平台支链力反馈闭环控制技术,在原有位置控制回路基础上增加力传感采集通道,构建位置 - 力双闭环控制系统。
六自由度运动平台通过安装在各支链上的高精度力传感器,实时采集每一根支链的动态载荷数据,控制器将采集到的力值信号与目标载荷阈值进行对比,快速修正各伺服执行单元的输出推力。系统持续动态分配六根支链的负载,自动平衡支链受力,避免载荷集中在个别支链上,有效抑制偏载冲击。
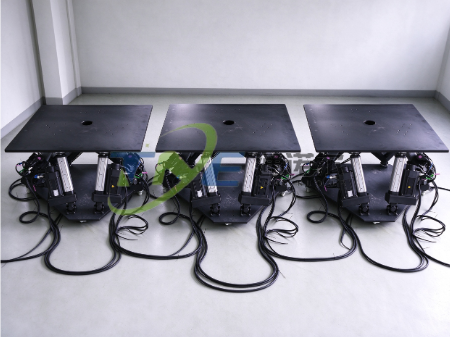
该技术可以实现姿态位移精准跟随的同时,对支链载荷进行精细化管控。当试验过程中出现突发载荷波动时,六自由度运动平台控制系统能够快速响应,缓冲瞬时冲击力,保护平台机械结构不受损伤。
在各类动态载荷试验中,六自由度运动平台可同步记录各支链实时受力曲线,让试验人员直观掌握负载分布状态,获取位移、姿态、载荷多维度试验数据,满足装备动力学载荷验证需求。
从工程应用价值来看,力反馈闭环控制拓宽了六自由度运动平台的试验边界,除常规姿态仿真外,还可开展构件疲劳测试、结构力学加载试验。这套控制方案兼容现有伺服驱动系统,可根据试验需求切换位置控制与力控模式,适配多类型测试任务。均衡的支链载荷能够降低设备维护频次,延长整机服役周期,减少后期运维成本。稳定的力控效果保障试验可重复性,提升仿真试验的数据可信度,助力高端装备完成力学性能验证,加快产品迭代研发进度。
 网站二维码
 微信二维码
网站地图 苏州通诺尔智能科技有限公司 版权所有 2008-2021 苏ICP备2021049911号