全国服务热线:
400-966-0081
 【 微信扫码咨询 】
六自由度平台多用于航空、船舶、汽车等领域的动力学仿真试验,平台在多自由度耦合运动过程中,极易出现超行程、姿态越界等风险。
传统硬限位保护属于被动防护,只有在机构触碰限位开关后才触发停机,面对高速动态运动场景,存在响应滞后问题。一旦发生误操作或指令异常,平台支链、虎克铰、被测件都可能受到撞击损坏,不仅造成设备维修损失,还会中断试验进程,带来额外的研发成本。
六自由度平台安全限位与碰撞预判防护技术,融合软件虚拟限位、运动轨迹预判与实时动力学监测,构建多层次主动防护体系。
六自由度平台系统预先划定平台工作空间边界,建立三维姿态安全包络,在运动指令执行前,先对整条运动轨迹做预校验,预判六自由度平台运动过程中是否会超出安全范围。若检测到指令存在越界风险,会提前拦截指令,对六自由度平台轨迹进行平滑修正,而非直接强制急停,避免因瞬间制动带来的二次冲击。
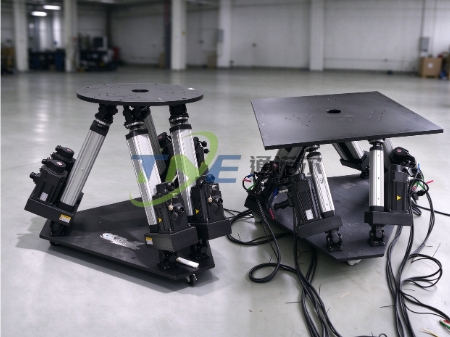
六自由度平台运行期间,控制系统持续采集各支链位置、速度、加速度数据,实时计算当前姿态与安全边界的距离。
同时监测伺服电流与受力变化,通过算法识别突发异常载荷,判断是否存在潜在碰撞风险。
当进入预警区间,六自由度平台系统自动降速;临近安全边界时触发限速保护,出现异常冲击则按分级逻辑执行减速停机,区别于传统单一硬停机模式,最大程度保护机械结构与被测样品。
该防护技术兼顾试验安全性与动作连续性,既可以防止误操作引发设备故障,也能减少紧急停机对试验样品的附加扰动。安全包络参数可根据不同试验样品、负载规格灵活配置,适配多批次、多工况仿真测试。
六自由度平台整套防护模块集成在原有控制系统中,无需大幅改动机械结构,部署便捷。
在项目落地层面,主动预判防护降低试验事故概率,减少设备维修、样品损毁带来的经济损失,保障试验能够稳定连续开展。可靠的安全机制也降低操作人员值守压力,提升整套仿真系统的运行可靠性,为各类高端装备动力学仿真试验筑牢安全底座,助力科研工作平稳推进,缩短产品研发验证周期。
 网站二维码
 微信二维码
网站地图 苏州通诺尔智能科技有限公司 版权所有 2008-2021 苏ICP备2021049911号